יש חישובים איטיים מדי כדי להריץ אותם כמה שרוצים. מודל אלמנטים סופיים של חלק יכול לקחת דקות או שעות לכל תכן. אופטימייזר שרוצה לנסות עשרת אלפים תכנים לא יכול לחכות לעשרת אלפים כאלה. אז מריצים את המודל האמיתי כמה פעמים, מתאימים משהו מהיר לתוצאות, ונותנים לאופטימייזר לשאול את הדבר המהיר. הדבר המהיר הזה הוא מודל חלופי, שנקרא גם מטא־מודל או משטח תגובה.
המלכודת היא שהמודל החלופי יודע רק מה שההרצות המעטות אמרו לו. הרשימה הזו מראה כמה זה משנה, על קורה קטנה מספיק כדי לבדוק ביד.
המודל היקר, בהעמדת פנים
קורה זיזית מלבנית מאלומיניום, באורך L = 200 מ״מ וברוחב b = 20 מ״מ, עם F = 20 N בקצה ו־E = 70 GPa. השקיעה בקצה כפונקציה של העובי t היא:
δ = F L³ / (3 E I), עם I = b t³ / 12, אז δ = 4 F L³ / (E b t³) = 457.1 / t³ מ״מ, כש־t במ״מ
הנוסחה הזו מיידית, וזה מה שהופך אותה למבחן טוב. נעמיד פנים שהיא סימולציה איטית. יש לנו תקציב לארבע הרצות, ב־t = 4, 6, 8 ו־10 מ״מ, שנותנות δ = 7.14, 2.12, 0.89 ו־0.46 מ״מ.
מודל חלופי ראשון: ריבועי
משטח התגובה של ספרי הלימוד הוא פולינום ריבועי, δ ≈ a + b t + c t², שמותאם בריבועים פחותים. על ארבע הנקודות האלה הוא יוצא δ ≈ 22.73 − 5.081 t + 0.2869 t². על ארבע ההרצות הוא נראה סביר. ככה הוא מסתדר במקומות אחרים:
| t, מ״מ | δ אמיתי, מ״מ | ריבועי, מ״מ | שגיאה |
|---|---|---|---|
| 2 (מחוץ לתחום) | 57.1 | 13.7 | −76% |
| 5 | 3.66 | 4.49 | +23% |
| 9 | 0.63 | 0.24 | −62% |
| 12 (מחוץ לתחום) | 0.26 | 3.07 | +1061% |
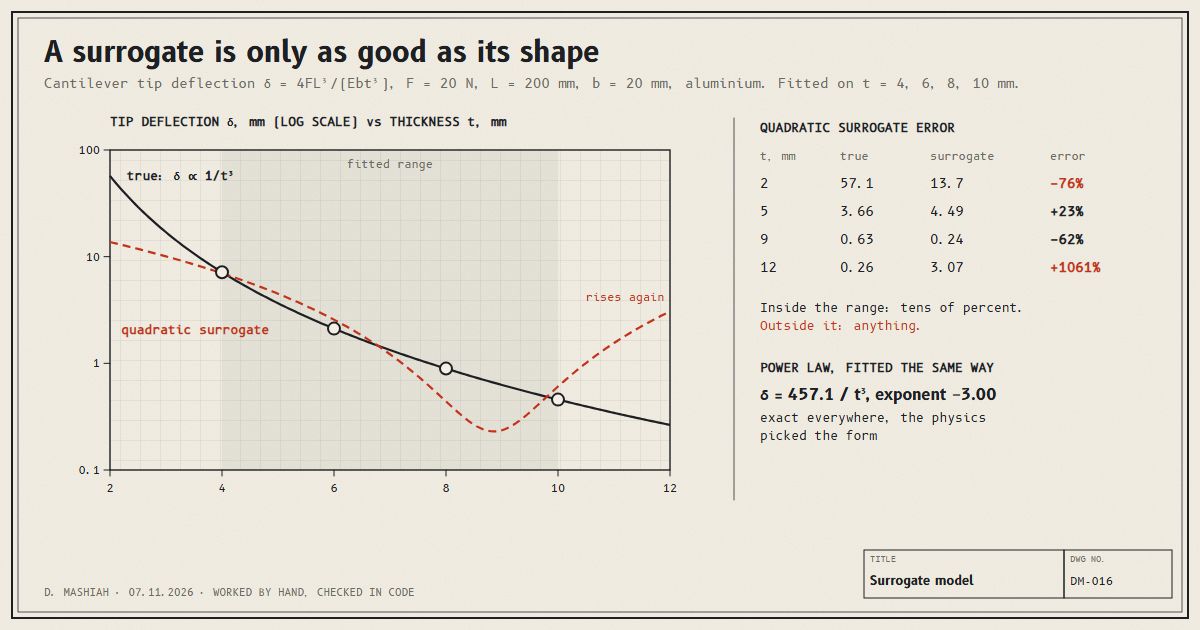
בתוך התחום הוא טועה עד 66 אחוז, ב־t = 8.7 מ״מ. מחוץ לתחום, ב־12 מ״מ, הוא טועה פי 11.6. ויש לו מינימום ב־t = 8.85 מ״מ, כך שאחרי הנקודה הזו הוא חוזה שקורה עבה יותר שוקעת יותר. אף קורה לא עושה את זה. אופטימייזר שמחפש את התכן הכי קשיח היה מונחה על ידי תכונה שהיא כולה תוצר של הפולינום.
מודל חלופי שני: הצורה הנכונה
עכשיו מתאימים חוק חזקה, δ ≈ a · tᵏ, לאותן ארבע הרצות. לוגריתם הופך אותו לקו ישר, log δ = log a + k log t, וזו התאמה רגילה בריבועים פחותים. היא נותנת a = 457.1 ו־k = −3.00. זו הנוסחה המדויקת, משוחזרת מארבע נקודות.
אותם נתונים, אותה שיטת התאמה, אותו מספר הרצות. ההבדל היחיד הוא שלחוק החזקה יש את הצורה שיש לפיזיקה. הקשיחות של קורה בכפיפה הולכת עם t³, וחוק חזקה יכול להגיד את זה. פולינום ריבועי לא יכול, אז הוא מתעקם כדי לעבור ליד ארבע נקודות וטועה בכל מה שביניהן ומעבר להן.
זו דוגמה נקייה, בלי רעש ועם תשובה ידועה. מודלים חלופיים אמיתיים נבנים כשהתשובה לא ידועה, וזו בדיוק הסיבה לבנות אותם. אבל הלקח עובר: ידע על איך המערכת מתנהגת בקנה מידה שווה יותר מהתאמה גמישה יותר.
בתוך התחום ומחוצה לו
בטבלה יש שני סוגים של שגיאה. בין ההרצות, המודל החלופי מבצע אינטרפולציה, והשגיאה חסומה לפי כמה טוב הצורה שלו מתאימה. מעבר להן, הוא מבצע אקסטרפולציה, ושום דבר לא חוסם את השגיאה. הריבועי עובר מעשרות אחוזים בפנים ליותר מאלף אחוז במרחק 2 מ״מ בלבד מהתחום.
מודלים חלופיים של למידת מכונה, כמו רשתות נוירונים ותהליכים גאוסיים, גמישים בהרבה מפולינום ריבועי, אבל הם חולקים את זה. אפשר לסמוך עליהם ליד הנתונים שעליהם אומנו, ואין להם סיבה מיוחדת לצדוק רחוק מהם. אותו כשל, מחושב עם חמישה מספרים, נמצא ברשימה על כשל מחוץ להתפלגות. וזה גם מה שהמחקר שלי מודד: איפה מודלים חלופיים של למידת מכונה למטא־חומרים מכניים נכשלים על צורות של תא יחידה שהם לא אומנו עליהן.
איך יודעים אם לסמוך עליו
- לשמור הרצות בצד. נותנים למודל החלופי ציון על הרצות אמיתיות שהוא לא הותאם עליהן, באותה דרך כמו חלוקה לאימון ומבחן. ארבע נקודות שהותאמו וארבע שקיבלו ציון לא אומרות כלום.
- לבדוק היגיון פיזיקלי. מודל חלופי שאומר שקורה עבה יותר מתכופפת יותר, או מסה שלילית, טועה, לא משנה כמה טוב ציון השגיאה שלו.
- לדעת את התחום. לרשום על אילו קלטים הוא נבנה, ולהתייחס לכל שאילתה מחוץ להם כשאלה בלי תשובה.
- להשתמש באי־הוודאות אם הוא נותן אותה. תהליך גאוסי מדווח כמה הוא לא בטוח בכל נקודה, והמספר הזה גדל ככל שמתרחקים מהנתונים. להוסיף הרצה אמיתית במקום שבו הוא הכי לא בטוח זו הדרך שבה הרבה אופטימייזרים מבוססי מודל חלופי בוחרים את הסימולציה הבאה.
מקורות
- Forrester, A. I. J., Sóbester, A. and Keane, A. J. Engineering Design via Surrogate Modelling: A Practical Guide. Wiley, 2008.
- Queipo, N. V. et al. Surrogate-based analysis and optimization. Progress in Aerospace Sciences 41(1), 2005.